


Panne du GPS à bord: Comment déterminer votre position


Série de navigation
- Épisode 1 : Évaluation de la situation terrestre
- Épisode 2 : De l'orientation à la boussole à la navigation à la boussole et à la carte
- Épisode 3 : Prise en compte du vent et de l'électricité
- Épisode 4 : Navigation par waypoints GPS – Conseils, astuces et erreurs les plus courantes
- Épisode 5 : Planification de l'itinéraire – la préparation du parcours quotidien avant le départ
Dans la région de la mer Baltique, les perturbations du GNSS ne sont plus, depuis longtemps, un simple scénario théorique. Alertes et communiqués actuels concernant les perturbations du GPS montrent que les traceurs de cartes et les applications de navigation peuvent parfois ne fournir aucune position ou des positions peu plausibles. Ceux qui maîtrisent alors la carte marine papier, le compas et le relèvement restent capables d'agir.
Même en l'absence de perturbations extérieures, la navigation électronique peut tomber en panne, par exemple à la suite d'une coupure de courant, d'un défaut technique, d'une infiltration d'eau ou d'un coup de foudre. La navigation terrestre n'est donc pas seulement une matière d'examen, mais une base essentielle à bord. Sans compter qu’il y a toujours un certain charme à déterminer, comme le faisaient les anciens marins, où l’on se trouve à l’aide de moyens simples.
Trouver des cibles de radiogoniométrie
Pour déterminer une position, il faut que des objets dont la position est connue se trouvent dans le champ de vision. Cela vaut également pour la navigation par satellite, où l'antenne GNSS doit avoir un nombre suffisant de satellites dans son champ de vision. Dans le cas de la navigation terrestre, ces repères sont situés à terre, comme par exemple les balises maritimes et les points de repère terrestres. Ils doivent être répertoriés sur la carte marine.
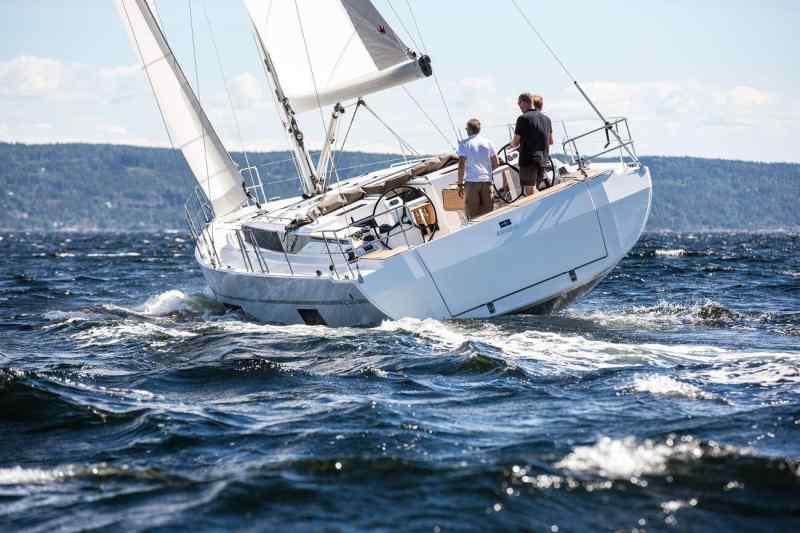
Il s’agit donc avant tout d’observer depuis le poste de pilotage : que peut-on distinguer autour du navire, et lesquels des objets repérés figurent également sur la carte marine ? Le clocher caractéristique situé à tribord y est-il bien indiqué ? Qu’en est-il du mât radio que l’on aperçoit plus loin devant ? Pour pouvoir l’identifier sans aucun doute, il faut avoir au moins une idée approximative de l’endroit où l’on se trouve – c’est là que le fait de se repérer régulièrement s’avère utile.
Certaines cartes marines et certains guides de navigation comportent des dessins ou des photos de repères terrestres caractéristiques, destinés à faciliter leur identification. L'aspect des phares est également décrit dans le répertoire des feux de navigation. La nuit, les feux de navigation peuvent être identifiés sans ambiguïté grâce à leur couleur, leur code d'identification et leur cadence.
En principe, plus on intègre de points de repère dans la localisation, plus le résultat est fiable. Cependant, il n’y aura pas toujours plusieurs objets appropriés visibles en même temps. D’autant plus qu’il doit s’agir d’objets dont la position est fixe. Les bouées flottant sur l'eau ne sont que partiellement adaptées. Mais en fin de compte, il faut faire avec ce qui est disponible sur le moment. Les imprécisions peuvent être corrigées lorsque des repères plus adaptés apparaissent dans le champ de vision.
De l'angle à la droite
La manière la plus simple de déterminer sa position consiste à effectuer un relèvement. Si, par exemple, on relève un phare à 120 degrés, on se trouve nécessairement quelque part sur une ligne à partir de laquelle le phare se trouve exactement dans cette direction. C'est ce qu'on appelle une « ligne de position ». Elle englobe toutes les positions possibles du navire sur la base d'une mesure précédente.
La ligne de position est reportée sur la carte marine en traçant, à partir de l'emplacement du phare, une ligne dans la direction opposée au relèvement (valeur de relèvement +/- 180°) – dans notre exemple, donc en direction de 300 degrés (120° + 180° = 300°). En effet, si le phare se trouve à 120 degrés de ma position, je dois me trouver, vu depuis le phare, dans une direction de 300 degrés.
Il est important de toujours utiliser le relèvement vers le nord géographique (rwP) pour les annotations sur la carte marine. En effet, celle-ci est orientée vers le nord géographique (rwN). Or, sur les voiliers, on effectue généralement les relèvements à l'aide d'un compas magnétique, qui est sujet à ce qu'on appelle les erreurs de compas.
Un relèvement au compas magnétique (MgP) doit donc d'abord être corrigé pour tenir compte de la déviation (Abl, également appelée « deviation ») et de la déclinaison (MW), puis converti en un relèvement orienté vers le nord géographique.
Conversion de relèvement
Pour pouvoir tracer une ligne de position sur la carte marine à partir d’un relèvement au compas magnétique (MgP), il faut d’abord corriger ce relèvement en tenant compte des erreurs éventuelles du compas, à savoir la déclinaison (Abl) et la déviation magnétique (MW ; plus de détails sur ces erreurs dans le prochain épisode). Pour cela, une méthode de calcul a fait ses preuves, que beaucoup connaissent sans doute encore de leur formation en vue de l’examen du permis de navigation de plaisance :

Le sens de calcul va de haut en bas – du « faux » vers le « vrai », ce dernier correspondant toujours à la direction correcte. Les signes sont donc attribués en conséquence. Lors de la conversion d'un rwP en MgP, il faudrait s'attendre à des signes inversés.
La valeur de l'Abl, signe compris, est reprise, pour les relèvements effectués à l'aide du compas de navigation, à partir du tableau des déviations de ce dernier (si celui-ci est disponible). Important : c'est le cap magnétique (MgK) en vigueur au moment du relèvement qui fait foi, et non le relèvement (MgP). En effet, pour la déviation, la direction dans laquelle on effectue le relèvement à l’aide du compas de navigation n’a aucune importance : elle dépend uniquement de la direction vers laquelle le compas est orienté à ce moment-là. C’est donc toujours la valeur de déviation correspondant au MgK en vigueur au moment du relèvement qui s’applique.
Comme l'écart dépend de l'emplacement du compas à bord, il reste indéterminé lors des relèvements effectués avec un compas mobile (dans ce cas, faute de mieux, on suppose un écart de 0°).
En ce qui concerne la MW, la règle suivante s'applique : une valeur orientée vers l'est est en principe positive (+), tandis qu'une MW orientée vers l'ouest est négative (-).

Outil de localisation à bord
Comme la déviation dépend de l'emplacement de la boussole à bord, il n'existe généralement – le cas échéant – qu'un seul tableau contenant les valeurs correspondantes pour la boussole de navigation. Cela en fait en fait l'instrument de relèvement privilégié.
Dans la pratique, cependant, son utilisation est généralement limitée, voire impossible. Ainsi, sur les compas fixés à la colonne de barre, le capot du compas et les superstructures gênent souvent les relèvements vers l'avant. Avec un compas de cloison, les relèvements vers l'arrière sont impossibles, à moins de modifier le cap pour effectuer le relèvement.
On peut également essayer d'aligner précisément le yacht, par la ligne de quille, sur l'objet à relayer, puis d'utiliser le cap magnétique (MgK) correspondant comme valeur de relèvement. Cette méthode fonctionne également avec un compas électronique, qui peut être compensé relativement facilement afin d’éliminer complètement la déviation. Le GPS, en revanche, ne convient pas à cet usage, car il n’a aucun repère par rapport à l’alignement droit.
Si l'on ne souhaite pas modifier le cap pour effectuer un relèvement, on peut utiliser une boussole de relèvement manuelle ou des jumelles de marine équipées d'un compas intégré. Celles-ci sont également sujettes à une déviation, dont l'ampleur n'est toutefois pas connue. Il faudra donc s'accommoder d'une erreur correspondante dans le relèvement.
Un cadran de relèvement offre une solution alternative. Il permet d'effectuer des relèvements latéraux (SP). L'angle relevé se rapporte donc à l'orientation droite (direction de la proue) du yacht. Il est ajouté au cap de barre actuel pour obtenir une valeur par rapport au nord (MgK + SP = MgP ; si la lecture est effectuée vers bâbord, il faut soustraire cette valeur). Cela permet d’effectuer des relèvements dans toutes les directions en tenant compte de la déviation du compas de barre.
Emplacement au carrefour
Une fois la ligne de position reportée sur la carte marine, nous savons déjà que nous nous trouvons quelque part sur cette ligne. Pour déterminer notre position, il nous faut au moins une autre ligne de position – idéalement provenant d'un deuxième repère. Le point d'intersection correspond à la position du navire.
Pour un tel relèvement croisé, les deux objets à relayer ne doivent pas être trop proches l'un de l'autre, sinon les lignes se superposent et il n'est plus possible de distinguer clairement un point d'intersection. On parle alors d'« intersections glissantes », qui se produisent également lorsque les objets à relayer sont situés face à face. L'angle entre les deux lignes de relèvement doit, dans la mesure du possible, être supérieur à 30 degrés et inférieur à 150 degrés.
Les relèvements doivent en outre être effectués au même moment. Dans la pratique, il est recommandé de commencer par reliever les objets situés en avant ou à l'arrière, car ceux-ci ne se déplacent pas aussi rapidement. Et bien sûr, il convient d'effectuer tous les relevés avant de se mettre au travail sur la carte marine.
Lorsqu’il y a plus de deux objets à localiser, les lignes de visée peuvent ne plus se croiser toutes en un seul point, mais former ce qu’on appelle un « triangle d’erreur ». Mais il arrive aussi que les relèvements ne soient pas tous de même qualité : il se peut, par exemple, que l’on ait eu une position instable lors d’un relèvement. Dans le cas d’un relèvement croisé, cela fausserait le point d’intersection ; avec plusieurs lignes de visée, on a tout de même la possibilité d’évaluer où pourrait se situer une position réaliste.
Repéré et scellé
Même avec un seul repère, il est possible de déterminer sa position – mais de manière moins fiable qu’avec un relèvement croisé. Dans le cadre de ce que l'on appelle le « relèvement en double » ou « relèvement croisé », la même cible est relèvée deux fois à un certain intervalle. Lors du deuxième relèvement, le repère d’orientation devrait s’être nettement déplacé. Parallèlement, le yacht doit maintenir exactement le même cap entre les deux relèvements et naviguer de manière aussi constante que possible.
Les lignes de position issues des deux relèvements ne se croiseront bien sûr pas sur la carte marine – elles partent en effet du même objet. Pour obtenir un point d'intersection, la ligne de position du premier relèvement est décalée parallèlement, c'est-à-dire « ajustée » en fonction de la distance parcourue entre-temps par le yacht.
Il existe différentes méthodes pour tracer la ligne de relèvement. L'une d'elles consiste à déplacer l'emplacement de l'objet à relever sur la carte marine en tenant compte de la distance parcourue par le yacht. À partir de ce point, on trace ensuite la ligne de relèvement à partir du premier relèvement. Au lieu de la position de l’objet de relèvement, on peut également déplacer un point quelconque situé sur la première ligne de relèvement de manière correspondante, puis déplacer cette première ligne de relèvement parallèlement jusqu’à la position atteinte.
Cette forme de « réutilisation » d’un relèvement s’avère également utile lorsqu’un autre repère d’orientation apparaît par la suite, alors que le premier repère a entre-temps disparu derrière une langue de terre. On effectue alors un relèvement classique du deuxième repère et on scelle à nouveau le premier relèvement – c'est ce qu'on appelle un double relèvement tronqué.
La précision d'un relèvement double dépend fortement de la fiabilité de l'hypothèse de déplacement du yacht entre les deux relèvements. Si, par exemple, on utilise les valeurs du loch et du compas de barre pour calculer la distance parcourue, celles-ci ne décrivent que la distance parcourue dans l'eau – et non la distance parcourue par rapport au fond. Les éventuels décalages dus au courant ou les imprécisions de pilotage ne sont pas pris en compte.
Quatre coups pour atteindre la cible
Le relèvement à quatre traits suffit également lorsqu’il n’y a qu’un seul repère. Ce nom provient de l’ancienne division de la rose des vents : dans les films de pirates, le capitaine demande souvent de corriger le cap de quelques traits. Un trait correspond à la 32e partie d'un cercle, soit 11,25 degrés. Ici, il s'agit de 4 traits, soit 45 degrés. Ces 45 degrés se rapportent toutefois à l'orientation initiale (un relèvement latéral).
Il faut tout d’abord attendre le moment où l’objet à repérer se trouve exactement à un relèvement latéral de 45 degrés à bâbord ou à tribord. On effectue ensuite un relèvement au compas. À partir de ce moment, il faut maintenir précisément le cap et la vitesse jusqu’à ce que l’objet à repérer se trouve exactement à travers le bateau (relèvement latéral = 90°). Il s’est alors déplacé de 4 traits. On procède alors au deuxième relèvement au compas.
Dans le cas d'un relèvement à quatre traits, on obtient un triangle isocèle, ou plus précisément un triangle rectangle, sur la carte marine. L'angle entre la ligne de cap et le premier relèvement est de 45 degrés, tout comme l'angle entre les deux lignes de position.
Comme un triangle isocèle possède deux côtés de même longueur, la distance mesurée entre les deux relèvements doit correspondre à la distance par rapport à l'objet visé lors du deuxième relèvement. Il suffit alors de reporter la distance relevée sur la ligne de relèvement du deuxième relèvement, et le tour est joué. Cela semble simple, mais dans la pratique, cela exige une grande attention et une grande minutie lors de la navigation et des relèvements. À cela s’ajoutent également des incertitudes concernant la mesure de la distance.
Cela dit, le principe du relèvement à quatre traits peut également être adapté : il suffit qu'on obtienne au final un triangle isocèle, sans qu'il soit nécessairement rectangle. C'est toujours le cas lorsque l'angle du deuxième relèvement latéral correspond au double de l'angle du premier relèvement latéral. Cette méthode est communément appelée « relèvement latéral doublé » ou encore « distance par double relèvement ».
Distance à vue
La détermination de la distance par rapport à un objet fournit également une ligne de position – sous la forme d'un cercle de rayon égal à la distance calculée, centré sur l'emplacement de l'objet. Si l'on effectue en outre un relèvement de l'objet, la position du navire se trouve à l'intersection du cercle de distance et de la ligne de position issue du relèvement.
Cependant, il n'est pas facile de mesurer des distances sans équipement technique, tel qu'un radar ou un télémètre laser. Laissons également de côté les mesures d'angles à l'aide d'un sextant. Sans recourir à une technologie sophistiquée, la distance visuelle des objets offre un point de départ.
En mer, on distingue la visibilité météorologique et la visibilité géographique. En ce qui concerne la portée visuelle géographique, plus on se trouve en hauteur, plus on voit loin – en d’autres termes, plus l’horizon optique est éloigné de l’endroit où l’on se trouve. À cela s’ajoute la hauteur de la cible : une cible haute est visible plus tôt à l’horizon – et à une plus grande distance – qu’une cible basse.
Comme on connaît l'amplitude de la courbure terrestre, on peut calculer à quelle distance une cible d'une hauteur connue apparaîtra « à l'horizon ». On utilise pour cela la formule suivante : D = 2,075 x (√Ah + √Zh). « D » représente la distance en milles marins (sm), « Ah » la hauteur de l'œil et « Zh » la hauteur de la cible, toutes exprimées en mètres (m). Ceux qui souhaitent s'épargner ces calculs trouveront des tableaux correspondants dans les publications nautiques, telles que les manuels et les répertoires des feux de navigation.
Dans la pratique, on peut par exemple, la nuit, guetter le moment où un phare situé devant soi apparaît à l’horizon, puis déterminer sa distance à ce moment-là. Cette méthode s’appelle « feu à l’horizon ». L’altitude du feu (= altitude de la cible) figure sur les cartes marines et dans les répertoires des phares. Cette méthode fonctionne également avec d’autres objets dont la hauteur est connue. La mire d’une paire de jumelles marines peut d’ailleurs aussi fournir un indice permettant d’estimer une distance. Nous ne nous attarderons toutefois pas ici sur les calculs trigonométriques.
Évaluer le site
Il existe également des lignes de position déjà tracées sur la carte marine, comme par exemple les lignes de feux de balise. Si, vus depuis le bord, les feux supérieurs et inférieurs se trouvent exactement l’un au-dessus de l’autre, cela signifie que le yacht se trouve précisément sur cette ligne.
Les lignes de visée obtenues à partir de ces relèvements effectués depuis le pont sont plus fiables que les relèvements à la boussole, même si cette méthode fonctionne également avec d'autres repères alignés avec précision.
À cela s'ajoutent les lignes de profondeur : si mon sondeur indique une profondeur de 20 mètres alors que je relève un objet à terre, je dois me trouver à l'intersection entre la ligne de relèvement et la ligne de profondeur de 20 mètres. Du moins en théorie – dans la pratique, il faut tenir compte de quelques points délicats supplémentaires lors des sondages.
Il faut tout d'abord mentionner les variations du niveau de l'eau dans les zones soumises aux marées. D'autant plus que le niveau actuel de la marée ne peut pas être calculé avec précision pour chaque point de la carte. À cela s'ajoutent les variations du niveau de l'eau dues au vent, qui peuvent également se produire dans les eaux non soumises aux marées. De plus, le sondeur doit fonctionner correctement et être correctement calibré ; la profondeur du capteur, par exemple, doit être réglée. Par ailleurs, un fond marin présentant un profil aussi marqué que possible et une pente de profondeur bien définie constitue un avantage.
Dans la pratique, il est recommandé de suivre d'abord la ligne de profondeur pendant un certain temps, par mesure de sécurité. Et bien sûr, il faut disposer d'une carte marine contenant des données hydrographiques aussi récentes que possible, ainsi qu'une échelle appropriée. Cette dernière est en effet indispensable pour une localisation et une navigation fiables.
Suggestions de lecture
Naviguer sans stress présente les bases nécessaires à une planification sûre des sorties en mer et au calcul de la position à l'aide d'une carte marine, d'un compas, d'un GPS et de la navigation à vue. Les différentes étapes sont expliquées de manière claire à l'aide de schémas, de tableaux, de photos et de vidéos complémentaires. Cela permet de rafraîchir de manière ciblée ses connaissances sur l'interaction entre l'observation, la carte et la planification du cap.
astronavigation élargit la perspective au-delà de la navigation terrestre pour aborder la détermination classique de la position sans moyens électroniques. Bobby Schenk explique comment utiliser le sextant, le chronomètre et l'annuaire nautique, ainsi que la navigation par lignes de position.
Quelles autres méthodes de localisation non électroniques utilisez-vous vous-même à bord ? Et comment vous prémunissez-vous en cas de panne du GPS ou du traceur de cartes ?
Sven M. Rutter
Freier Mitarbeiter